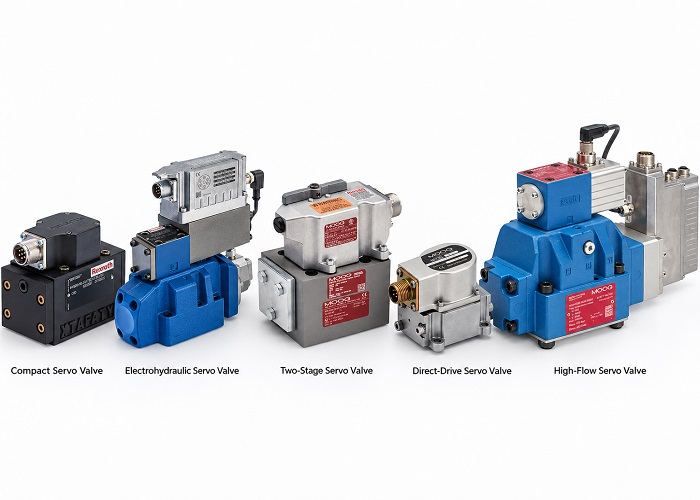
شیر سروو هیدرولیک (Hydraulic Servo Valve)
شیر سروو هیدرولیک یکی از دقیقترین و سریعترین تجهیزات کنترل در سیستمهای الکتروهیدرولیکی است که برای کنترل بسیار دقیق:
- دبی
- جهت جریان
- سرعت
- موقعیت
- نیرو
- فشار
به کار میرود.
برخلاف شیرهای برقی ON/OFF و حتی بسیاری از شیرهای پروپورشنال، سروو ولو برای کاربردهایی طراحی شده که در آنها پاسخ دینامیکی بسیار سریع، هیسترزیس کم، رزولوشن بالا و قابلیت کنترل حلقهبسته دقیق اهمیت دارد.
سروو ولوها در صنایع و تجهیزات پیشرفته مانند:
- تستهای سازهای و خستگی
- سیستمهای هوافضا
- ماشینآلات تست مواد
- صنایع فولاد
- پرسهای دقیق
- کنترل توربینها
- شبیهسازهای حرکتی
- سیستمهای موقعیتدهی با دقت بالا
استفاده میشوند.
برای نمونه، Bosch Rexroth خانواده 4WS2E را بهعنوان شیر سرووی 4 راهه، دو مرحلهای و دارای فیدبک مکانیکی ارائه میکند؛ سایز 6 این خانواده تا فشار کاری 315 bar و دبیهای نامی مختلف عرضه میشود. Moog نیز سری 761 را بهعنوان یک سروو ولو دو مرحلهای با پایلوت Nozzle-Flapper، فیدبک مکانیکی و زمان پاسخ پلهای در محدوده کمتر از حدود 4 تا 16 ms معرفی میکند.
تفاوت شیر سروو با شیر پروپورشنال
هر دو شیر فرمان الکتریکی را به کنترل هیدرولیکی تبدیل میکنند، اما هدف طراحی آنها متفاوت است.
شیر پروپورشنال برای کنترل پیوسته مناسب است، اما سروو ولو در درجه اول برای دینامیک و دقت بسیار بالا طراحی شده است.
| ویژگی | شیر پروپورشنال | سروو ولو |
|---|---|---|
| پاسخ دینامیکی | خوب تا بسیار خوب | بسیار بالا |
| هیسترزیس | کم | بسیار کم |
| رزولوشن | بالا | بسیار بالا |
| حساسیت به آلودگی | بالا | بسیار بالا |
| قیمت | کمتر | بیشتر |
| کاربرد | عمومی صنعتی | کنترل دقیق و پرسرعت |
| نگهداری | سادهتر | تخصصیتر |
مرز بین سروو ولو و Servo-Proportional در محصولات جدید تا حدی نزدیک شده است، اما از نظر سنتی Servo Valve برای حلقههای کنترل با پهنای باند بالا و رفتار بسیار دقیقتر انتخاب میشود.
اصل عملکرد شیر سروو هیدرولیک
در یک سروو ولو کلاسیک، فرمان الکتریکی کوچک به یک مرحله الکترومکانیکی داده میشود.
این فرمان معمولاً باعث حرکت:
- Torque Motor
- Flapper
- Jet Pipe
میشود.
مرحله پایلوت اختلاف فشار کوچکی ایجاد میکند.
این اختلاف فشار اسپول اصلی را جابهجا میکند.
اسپول اصلی نیز دبی بسیار بزرگتری را کنترل میکند.
بنابراین:
فرمان الکتریکی بسیار کوچک → کنترل توان هیدرولیکی بسیار بزرگ
ایجاد میشود.
ساختار عمومی سروو ولو دو مرحلهای
یکی از رایجترین معماریها شامل دو مرحله است:
مرحله اول:
Electrohydraulic Pilot Stage
مرحله دوم:
Main Spool Stage
اجزای اصلی:
- Torque Motor
- Armature
- Flapper یا Jet Pipe
- Fixed Nozzles
- Feedback Wire
- Main Spool
- Sleeve
- Hydraulic Ports
Torque Motor چیست؟
Torque Motor یک مبدل الکترومغناطیسی بسیار حساس است.
وقتی جریان الکتریکی به سیمپیچ اعمال میشود:
- میدان مغناطیسی تغییر میکند.
- Armature مقدار بسیار کوچکی میچرخد.
- Flapper یا Jet Pipe حرکت میکند.
این جابهجایی ممکن است بسیار کوچک باشد، اما برای ایجاد اختلاف فشار پایلوت کافی است.
پایلوت Nozzle-Flapper
یکی از شناختهشدهترین طراحیهای سروو ولو، Nozzle-Flapper است.
در حالت صفر، Flapper تقریباً بین دو نازل قرار دارد.
فشار دو سمت اسپول تقریباً متعادل است.
اگر Flapper به یک طرف حرکت کند:
فاصله آن با یک نازل کم میشود.
فشار در آن سمت تغییر میکند.
اختلاف فشار بین دو انتهای اسپول ایجاد میشود.
در نتیجه اسپول حرکت میکند.
Moog سری 761 از پایلوت Symmetrical Nozzle-Flapper استفاده میکند و این ساختار را برای دستیابی به دینامیک بالا، رزولوشن زیاد و هیسترزیس پایین به کار میگیرد.
Jet Pipe Servo Valve
در طراحی Jet Pipe به جای دو نازل و Flapper، یک جت روغن به سمت گیرندههای فشار هدایت میشود.
با انحراف Jet Pipe:
- توزیع فشار دو سمت تغییر میکند.
- اختلاف فشار روی اسپول ایجاد میشود.
- اسپول حرکت میکند.
مزایا:
- تحمل بهتر برخی آلودگیها نسبت به بعضی Nozzle-Flapperها
- نیروی پایلوت مناسب
- دوام خوب در کاربردهای صنعتی خاص
فیدبک مکانیکی در Servo Valve
در بسیاری از سروو ولوهای کلاسیک، یک Feedback Wire بین اسپول و Flapper قرار دارد.
وقتی اسپول حرکت میکند:
Feedback Wire نیروی بازگرداننده ایجاد میکند.
این نیرو باعث میشود اسپول در موقعیتی متناسب با فرمان ورودی متوقف شود.
بنابراین موقعیت اسپول تابع فرمان جریان میشود.
Moog سری 761 و Rexroth 4WS2E نمونههایی از شیرهای دو مرحلهای با فیدبک مکانیکی هستند.
سروو ولو Direct Drive
همه سروو ولوها دو مرحلهای نیستند.
در Direct Drive Servo Valve، یک actuator الکتریکی مستقیماً اسپول اصلی را حرکت میدهد.
مزایا:
- حذف مرحله پایلوت
- کاهش حساسیت به مشکلات پایلوت
- سادهتر شدن معماری
- مناسب برخی کاربردهای مدرن
معایب:
- نیاز به actuator قویتر
- محدودیت در برخی دبیهای بسیار بالا
سروو ولو تکمرحلهای
در Servo Valve تکمرحلهای، Torque Motor یا actuator مستقیماً المان کنترل را جابهجا میکند.
کاربرد:
- دبیهای کم
- سیستمهای بسیار سریع
- تجهیزات خاص
سروو ولو دو مرحلهای
رایجترین نوع صنعتی است.
مرحله اول:
تولید اختلاف فشار پایلوت
مرحله دوم:
کنترل اسپول اصلی
مزایا:
- دبی بیشتر
- نیروی حرکت اسپول بالا
- پاسخ سریع
سروو ولو سه مرحلهای
در دبیهای بسیار زیاد، ممکن است از معماری سهمرحلهای استفاده شود.
مرحله اول:
Pilot Servo
مرحله دوم:
Intermediate Stage
مرحله سوم:
Main Power Stage
این ساختار در سیستمهای توان بسیار بالا کاربرد دارد.
پورتهای اصلی سروو ولو
یک سروو ولو چهارراهه معمولاً دارای:
- P
- T
- A
- B
است.
وقتی اسپول به یک جهت حرکت کند:
P → A
B → T
باز میشود.
در جهت دیگر:
P → B
A → T
ایجاد میشود.
این عملکرد مشابه شیر 4/3 است، اما کنترل بازشدگی با دقت و سرعت بسیار بالاتر انجام میشود.
رابطه دبی و اختلاف فشار در سروو ولو
دبی یک سروو ولو به طور تقریبی تابع سطح بازشدگی اسپول و ریشه دوم اختلاف فشار است:
Q = Cd × A × √(2ΔP / ρ)
در کاتالوگهای Servo Valve معمولاً Rated Flow برای یک ΔP مشخص اعلام میشود.
برای مثال Moog سری 761 دبی نامی خود را بر مبنای افت فشار مشخص روی شیر تعریف میکند و در سریهای مختلف دبیهایی از حدود 0.5 تا 75 L/min ارائه میشود.
چرا Rated Flow بدون ΔP معنی کامل ندارد؟
اگر یک Servo Valve با عنوان:
40 L/min
معرفی شده باشد، این عدد فقط در اختلاف فشار مرجع تعریفشده معتبر است.
اگر ΔP تغییر کند، دبی واقعی نیز تغییر خواهد کرد.
بنابراین مقایسه دو سروو ولو فقط بر اساس L/min بدون بررسی فشار مرجع اشتباه است.
مفهوم Pressure Gain
Pressure Gain یکی از پارامترهای بسیار مهم سروو ولو است.
این پارامتر نشان میدهد تغییر کوچک موقعیت اسپول یا فرمان در نزدیکی Null چه مقدار اختلاف فشار بین پورتهای A و B ایجاد میکند.
Pressure Gain بالا برای:
- کنترل نیرو
- کنترل موقعیت
- سیستمهای stiff
اهمیت زیادی دارد.
مفهوم Null
Null موقعیتی است که فرمان الکتریکی صفر بوده و اسپول باید تقریباً در وضعیت مرکزی قرار داشته باشد.
در این حالت ideally:
Q ≈ 0
اما در عمل مقداری نشتی وجود دارد.
Null Bias
اگر در فرمان صفر اسپول دقیقاً در مرکز نباشد، Null Bias وجود دارد.
علتها:
- تلرانس ساخت
- تغییر دما
- فرسایش
- آلودگی
- تنظیم نادرست
هستند.
Null Bias میتواند باعث حرکت ناخواسته عملگر شود.
Null Drift
تغییر تدریجی نقطه Null در طول زمان را Null Drift میگویند.
عوامل:
- تغییر دمای بوبین
- آلودگی
- سایش
- تغییر مشخصات مغناطیسی
میتوانند روی آن اثر بگذارند.
Hysteresis در Servo Valve
هیسترزیس اختلاف خروجی شیر برای یک فرمان یکسان هنگام افزایش و کاهش فرمان است.
در سروو ولوهای باکیفیت این مقدار بسیار کم طراحی میشود.
هیسترزیس کم برای:
- کنترل موقعیت دقیق
- کاهش خطای حلقه
- پاسخ تکرارپذیر
ضروری است.
Threshold و Resolution
Threshold:
کمترین تغییر فرمانی که باعث شروع پاسخ قابل تشخیص شیر میشود.
Resolution:
کوچکترین تغییر فرمانی که شیر میتواند به شکل قابل تفکیک پاسخ دهد.
در Servo Valve هرچه این مقادیر کمتر باشند، کیفیت کنترل بهتر است.
Frequency Response
یکی از مهمترین مشخصات سروو ولو، پاسخ فرکانسی است.
این مشخصه نشان میدهد شیر تا چه فرکانسی میتواند فرمانهای متغیر را دنبال کند.
معمولاً بر اساس:
- Gain
- Phase Lag
ارزیابی میشود.
Moog برای سری 760 قدیمی بسته به مدل Frequency Response حدود 115 تا 215 Hz گزارش میکند؛ همین داده نشان میدهد سروو ولو از نظر دینامیکی بسیار سریعتر از بسیاری از شیرهای صنعتی عادی است.
Step Response
Step Response نشان میدهد شیر بعد از یک تغییر ناگهانی فرمان با چه سرعتی به وضعیت جدید میرسد.
برای مثال Moog سری 761 بسته به مدل، 100% Step Response کمتر از حدود 4 تا 16 ms اعلام میکند.
چرا دینامیک بالا اهمیت دارد؟
فرض کنید یک Actuator باید لرزش سازه را با فرکانس بالا بازتولید کند.
اگر شیر کند باشد:
- فرمان عقب میماند.
- Phase Lag افزایش پیدا میکند.
- کنترلر ناپایدار میشود.
- خطای موقعیت افزایش مییابد.
بنابراین پهنای باند Servo Valve باید با دینامیک مورد نیاز کل سیستم هماهنگ باشد.
Servo Valve در سیستم حلقهبسته
سروو ولو معمولاً بخشی از Closed Loop Control است.
ساختار:
Command
↓
Controller
↓
Servo Valve
↓
Hydraulic Actuator
↓
Position / Force / Pressure Sensor
↓
Feedback
کنترلر دائماً اختلاف بین Setpoint و مقدار واقعی را محاسبه میکند.
کنترل موقعیت جک با Servo Valve
برای Position Control معمولاً از:
- Servo Valve
- LVDT یا Linear Encoder
- Controller
استفاده میشود.
رابطه کلی:
خطای موقعیت → فرمان شیر → تغییر دبی → تغییر سرعت جک → اصلاح موقعیت
این حلقه میتواند با سرعت بسیار بالا اجرا شود.
کنترل سرعت
سرعت جک تقریباً از رابطه:
v = Q / A
پیروی میکند.
Servo Valve با کنترل بسیار سریع Q میتواند سرعت Actuator را دقیق تنظیم کند.
کنترل نیرو
نیروی جک:
F = P × A
است.
با اندازهگیری فشار یا Load Cell و کنترل Servo Valve میتوان نیروی خروجی را در حلقه بسته تنظیم کرد.
کاربرد در تست خستگی (Fatigue Test)
یکی از مهمترین کاربردهای Servo Hydraulic، تستهای خستگی است.
در این سیستمها Actuator باید هزاران یا میلیونها سیکل بارگذاری را با شکل موجهایی مانند:
- Sine
- Square
- Random
- Sweep
اعمال کند.
Servo Valve باید بتواند تغییرات سریع فرمان را دنبال کند.
کاربرد در شبیهساز حرکت
Motion Simulatorها مانند:
- شبیهساز خودرو
- شبیهساز پرواز
- Test Rig
به چند Actuator سرووهیدرولیک نیاز دارند.
در این سیستمها سرعت و هماهنگی شیرها بسیار مهم است.
کاربرد در صنایع فولاد
Servo Valves در:
- کنترل ضخامت نورد
- Hydraulic Gap Control
- Position Control
استفاده میشوند.
در Rolling Mill تغییر چند میکرونی موقعیت Actuator میتواند روی ضخامت محصول اثر بگذارد.
کاربرد در پرسهای دقیق
در پرسهای معمولی Servo Valve همیشه لازم نیست.
اما وقتی نیاز به:
- پروفایل دقیق حرکت
- کنترل نیرو
- کنترل موقعیت سریع
باشد، سروو هیدرولیک گزینه مناسبی است.
فشار کاری Servo Valve
سروو ولوها بسته به طراحی میتوانند در فشارهای بسیار بالا کار کنند.
برای مثال:
Bosch Rexroth 4WS2E سایز 6 تا 315 bar معرفی شده است.
Moog 761 با بدنه آلومینیومی تا 315 bar و نسخه فولادی تا 350 bar ارائه میشود.
اهمیت فشار T
فقط فشار P مهم نیست.
محدوده مجاز فشار:
- T
- X
- Y
نیز باید از دیتاشیت بررسی شود.
افزایش Back Pressure میتواند رفتار مرحله پایلوت و نقطه Null را تغییر دهد.
اهمیت ویسکوزیته روغن
ویسکوزیته روی:
- نشتی
- افت فشار
- دینامیک
- روانکاری
اثر دارد.
روغن بسیار غلیظ:
- پاسخ کندتر
- افت فشار بیشتر
ایجاد میکند.
روغن بسیار رقیق:
- نشتی داخلی
- کاهش فیلم روانکاری
- سایش
را افزایش میدهد.
حساسیت Servo Valve به آلودگی
این یکی از مهمترین موضوعات در استفاده از سروو ولو است.
فاصلههای داخلی و لبههای Metering بسیار دقیق هستند.
ذرات کوچک میتوانند باعث:
- گیر کردن اسپول
- مسدود شدن Nozzle
- تغییر Null
- افزایش Hysteresis
- سایش Metering Edge
شوند.
Moog در دیتاشیت سری 760 برای عملکرد عادی کلاس پاکیزگی ISO 4406 کمتر از 14/11 و برای عمر طولانیتر کمتر از 13/10 توصیه کرده و استفاده از فیلتر فشار بالا نزدیک شیر را توصیه میکند. این مقادیر مربوط به همان خانواده است و نباید بدون بررسی دیتاشیت به تمام Servo Valveها تعمیم داده شود.
چرا فیلتراسیون Servo Valve سختگیرانه است؟
قطعاتی مانند:
- Nozzle
- Flapper
- Spool Land
ابعاد کنترلی بسیار کوچکی دارند.
یک ذره که برای یک پمپ دندهای بیاهمیت است، ممکن است عملکرد Servo Valve را مختل کند.
فیلتر مناسب
در سیستمهای حرفهای معمولاً:
- فیلتر فشار High Efficiency
- بدون Bypass در مسیر حساس
- Dirt Indicator
استفاده میشود.
انتخاب Micron Rating باید از کاتالوگ همان Servo Valve انجام شود.
نشتی داخلی Servo Valve
حتی Servo Valve سالم نیز مقداری Internal Leakage دارد.
علت:
Clearance دقیق بین Spool و Sleeve
است.
این نشتی برای عملکرد دینامیکی و کاهش اصطکاک مفید است، اما باعث تلفات توان میشود.
با افزایش سایش:
Leakage ↑
Efficiency ↓
Temperature ↑
Spool-Sleeve Design
در بسیاری از سروو ولوهای دقیق، اسپول داخل Sleeve بسیار دقیق ماشینکاریشده کار میکند.
مزایا:
- هندسه Metering دقیق
- قابلیت کنترل بالا
- تکرارپذیری بهتر
اما هزینه ساخت نیز افزایش مییابد.
Lap Condition
نوع ارتباط لبههای اسپول در Null بسیار مهم است.
انواع:
- Underlap
- Zero Lap / Critical Lap
- Overlap
Zero Lap برای Servo Valveهای کنترل دقیق رایج است.
Underlap:
جریان Null بیشتر اما پاسخ نرمتر
Overlap:
نشتی کمتر اما Deadband بیشتر
خرابیهای رایج Servo Valve
مهمترین مشکلات عبارتاند از:
- Spool Sticking
- Nozzle Contamination
- Null Drift
- Coil Failure
- Feedback Wire Damage
- Excessive Internal Leakage
- Erosion of Metering Edges
Spool Sticking
علائم:
- Actuator حرکت نمیکند.
- حرکت ناگهانی است.
- فرمان و خروجی تطابق ندارند.
علل:
- آلودگی
- Varnish
- ذرات فلزی
- تغییر شکل حرارتی
گرفتگی Nozzle
در Nozzle-Flapper Servo Valve این خرابی بسیار مهم است.
اگر یک نازل محدود شود:
- فشار پایلوت نامتعادل میشود.
- Null تغییر میکند.
- Actuator ممکن است Drift کند.
آسیب Feedback Wire
در مدلهای Mechanical Feedback، Feedback Wire قطعه بسیار حساس است.
آسیب آن میتواند باعث:
- ناپایداری
- عدم مرکز شدن اسپول
- خطای شدید عملکرد
شود.
افزایش Internal Leakage
علت معمول:
- سایش Spool
- Sleeve wear
- Erosion
است.
علائم:
- افزایش دمای روغن
- کاهش فشار عملگر
- نیاز به دبی بیشتر پمپ
روش تست Servo Valve
تست حرفهای باید روی Servo Valve Test Bench انجام شود.
پارامترهای مهم:
- Rated Flow
- Flow Gain
- Pressure Gain
- Internal Leakage
- Null Bias
- Hysteresis
- Threshold
- Frequency Response
است.
Flow Gain
Flow Gain نشان میدهد به ازای تغییر فرمان چه مقدار دبی تغییر میکند.
بهصورت ساده:
Kq = ΔQ / ΔI
یا در شیرهای ولتاژی:
Kq = ΔQ / ΔV
Pressure Gain Test
معمولاً خروجی A و B تقریباً بسته میشوند و اختلاف فشار در مقابل تغییر کوچک فرمان اندازهگیری میشود.
این تست برای بررسی سلامت Metering Geometry بسیار مهم است.
Null Leakage Test
در فرمان صفر، مقدار جریان داخلی اندازهگیری میشود.
افزایش زیاد Null Leakage میتواند نشانه سایش باشد.
Frequency Response Test
فرمان سینوسی با فرکانس افزایشی به شیر داده میشود.
سپس:
- Gain
- Phase Lag
اندازهگیری میشوند.
این تست برای سروو ولو بسیار مهمتر از یک شیر صنعتی عادی است.
تعمیر Servo Valve
باز کردن سروو ولو در تعمیرگاه عمومی معمولاً توصیه نمیشود.
دلیل:
- تلرانسهای میکرونی
- تنظیم دقیق Torque Motor
- نیاز به Test Bench
- حساسیت Feedback Mechanism
است.
تعمیر حرفهای معمولاً شامل:
- Ultrasonic Cleaning
- Inspection
- Spool/Sleeve Measurement
- Torque Motor Calibration
- Null Adjustment
- Dynamic Test
میشود.
آیا میتوان Servo Valve را با شیر پروپورشنال جایگزین کرد؟
گاهی بله، اما نه همیشه.
اگر سیستم به پهنای باند و دقت خیلی بالا نیاز نداشته باشد، Servo-Proportional Valve ممکن است جایگزین مناسبتری باشد.
اما در سیستمهایی مانند:
- Fatigue Testing
- Vibration Simulation
- High-Speed Force Control
کاهش پاسخ دینامیکی میتواند عملکرد دستگاه را کاملاً تغییر دهد.
انتخاب Servo Valve بر اساس دبی
ابتدا باید دبی مورد نیاز Actuator محاسبه شود.
برای جک:
Q = A × v
اما شیر نباید بیش از حد Oversize شود.
Oversizing باعث میشود:
- بخش کوچک فرمان دبی زیادی ایجاد کند.
- حساسیت کنترل بیش از حد شود.
- تیونینگ حلقه سختتر شود.
انتخاب بر اساس Pressure Drop
Rated Flow باید در ΔP مرجع کاتالوگ بررسی شود.
برای مقایسه صحیح دو شیر باید شرایط افت فشار یکسان باشد.
انتخاب بر اساس Response Time
Response Time شیر باید با:
- جرم بار
- حجم روغن
- فرکانس حرکت
- هدف کنترل
هماهنگ باشد.
یک شیر بسیار سریع روی سیستم مکانیکی کند الزاماً عملکرد را بهتر نمیکند.
انتخاب بر اساس Frequency Response
اگر سیستم نیازمند کنترل تا مثلاً چند ده هرتز است، Servo Valve باید پهنای باند کافی با Margin مناسب داشته باشد.
صرفاً انتخاب شیر با دبی بالا کافی نیست.
برندهای معتبر Servo Valve
برندهای شناختهشده در این حوزه شامل:
- Moog
- Bosch Rexroth
- Parker
- Atos
- Woodward
هستند.
Moog از سازندگان بسیار شناختهشده Servo Valveهای صنعتی است و خانوادههای 761 و 78 نمونههایی از محصولات دو مرحلهای آن هستند. سری 78 برای دبیهای حدود 75 تا 150 L/min طراحی شده است.
تفاوت Moog 761 و Servo Valveهای دبی بالاتر
Moog 761 برای دبیهای پایین تا متوسط و دینامیک بالا طراحی شده است.
سری 78:
- دبی بسیار بالاتر
- ابعاد بزرگتر
- زمان پاسخ بیشتر
دارد.
این مثال نشان میدهد که با افزایش ظرفیت دبی، معمولاً Trade-offهایی در دینامیک وجود دارد.
نکات بسیار مهم در طراحی مدار Servo Hydraulic
در یک سیستم حرفهای فقط انتخاب شیر مهم نیست.
باید به موارد زیر توجه شود:
- سفتی مکانیکی سازه
- حجم روغن بین شیر و Actuator
- قطر لوله
- Compliance شیلنگ
- Bulk Modulus روغن
- Sampling Rate کنترلر
- سنسور مناسب
- تیونینگ PID
حجم روغن بین Servo Valve و جک
هرچه فاصله شیر تا Actuator بیشتر باشد:
- حجم روغن افزایش مییابد.
- Compliance سیستم بیشتر میشود.
- پاسخ کندتر میشود.
بنابراین در سیستمهای سریع، Servo Valve معمولاً نزدیک Actuator نصب میشود.
شیلنگ یا لوله صلب؟
برای سیستمهای با پهنای باند بالا، لوله صلب معمولاً نسبت به شیلنگ انعطافپذیر رفتار دینامیکی بهتری دارد.
شیلنگ میتواند مانند فنر عمل کرده و Phase Lag ایجاد کند.
اهمیت Accumulator
در برخی Servo Hydraulic Systems از آکومولاتور نزدیک شیر استفاده میشود.
هدف:
- تأمین دبی پیک
- کاهش افت فشار لحظهای
- بهبود پاسخ دینامیکی
است.
ایمنی در سیستم Servo Hydraulic
Servo Valve میتواند Actuator را با سرعت بسیار بالا حرکت دهد.
بنابراین باید:
- Pressure Relief
- Emergency Dump Valve
- Mechanical Stops
- Software Limits
در نظر گرفته شوند.
جمعبندی مهندسی شیر سروو هیدرولیک
شیر سروو هیدرولیک یکی از پیشرفتهترین تجهیزات کنترل در سیستمهای انتقال قدرت سیالی است و برای تبدیل فرمان الکتریکی بسیار کوچک به کنترل دقیق توان هیدرولیکی استفاده میشود.
مهمترین معماریها عبارتاند از:
- Single-Stage Servo Valve
- Two-Stage Nozzle-Flapper Servo Valve
- Jet-Pipe Servo Valve
- Direct-Drive Servo Valve
- Three-Stage High-Flow Servo Valve
پارامترهای مهم انتخاب و ارزیابی آن فقط فشار و دبی نیستند، بلکه باید مواردی مانند:
- Rated Flow at specified ΔP
- Pressure Gain
- Flow Gain
- Hysteresis
- Threshold
- Null Bias
- Internal Leakage
- Step Response
- Frequency Response
بهطور جدی بررسی شوند.
محصولات واقعی شرکتهایی مانند Moog و Bosch Rexroth نشان میدهند که Servo Valveهای صنعتی میتوانند در فشارهای حدود 315 تا 350 bar و با پاسخهای چند میلیثانیهای کار کنند. Moog سری 761 برای مثال یک طراحی دو مرحلهای Nozzle-Flapper با فیدبک مکانیکی، دبی نامی تا حدود 75 L/min و فشار کاری تا 350 bar در نسخه فولادی ارائه میکند.
در عمل، پاکیزگی روغن، فیلتراسیون، طراحی درست مسیرهای هیدرولیک، نصب شیر نزدیک عملگر، کیفیت سنسورها و تیونینگ حلقه کنترل به اندازه خود Servo Valve در دستیابی به عملکرد دقیق اهمیت دارند. یک Servo Valve بسیار باکیفیت در مدار آلوده یا مکانیکی با سفتی پایین، هرگز عملکردی متناسب با مشخصات کاتالوگ خود ارائه نخواهد داد.