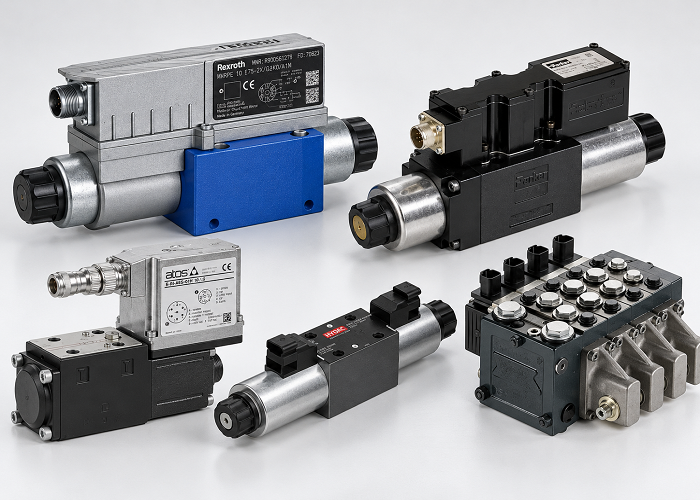
شیر پروپورشنال هیدرولیک (Hydraulic Proportional Valve)
شیر پروپورشنال هیدرولیک یکی از مهمترین اجزای سیستمهای الکتروهیدرولیک (Electrohydraulic Systems) است که امکان کنترل پیوسته و متناسب پارامترهایی مانند:
- جهت جریان
- مقدار دبی
- فشار
- سرعت عملگر
- نیروی جک
- گشتاور هیدروموتور
را توسط یک فرمان الکتریکی فراهم میکند.
تفاوت اساسی شیر پروپورشنال با شیر برقی معمولی این است که شیر برقی استاندارد غالباً عملکرد ON/OFF دارد، اما شیر پروپورشنال میتواند اسپول یا المان کنترلی را در موقعیتهای میانی متعددی قرار دهد. بنابراین مقدار بازشدگی شیر متناسب با سیگنال فرمان تغییر میکند.
به همین دلیل، شیر پروپورشنال حلقه واسط بین کنترل الکترونیکی و توان هیدرولیکی محسوب میشود.
شرکتهایی مانند Bosch Rexroth، Parker، Atos و Danfoss خانوادههای متنوعی از شیرهای پروپورشنال جهت، فشار و جریان را برای سیستمهای صنعتی و موبایل تولید میکنند. برای مثال شیرهای Bosch Rexroth سری 4WRPEH دارای فیدبک الکتریکی موقعیت اسپول و الکترونیک مجتمع OBE هستند و Parker سری D1FP/D3FP را برای کنترل دقیق موقعیت، سرعت و نیرو ارائه میکند.
تفاوت شیر پروپورشنال با شیر برقی ON/OFF
در شیر برقی معمولی، سلونوئید عمدتاً دو وضعیت دارد:
بدون برق → وضعیت اول
برقدار → وضعیت دوم
بنابراین جریان روغن تقریباً به صورت قطع یا وصل کنترل میشود.
اما در شیر پروپورشنال، میزان جریان الکتریکی بوبین روی نیروی مغناطیسی اثر میگذارد و این نیرو موقعیت اسپول یا پوپت را تغییر میدهد.
در نتیجه میتوان مثلاً:
- 20 درصد مسیر را باز کرد.
- 50 درصد باز کرد.
- 80 درصد باز کرد.
- کاملاً باز کرد.
این قابلیت امکان ایجاد شتاب، کاهش سرعت، تغییر نرم جهت و کنترل دقیقتر حرکت را فراهم میکند.
اصل عملکرد شیر پروپورشنال
در سادهترین حالت، یک شیر پروپورشنال شامل:
- بدنه شیر
- اسپول یا پوپت
- سلونوئید پروپورشنال
- فنرهای مرکزکننده
- در برخی مدلها سنسور موقعیت
- درایور الکترونیکی
است.
فرمان الکتریکی وارد درایور میشود.
درایور جریان کنترلشدهای به بوبین میدهد.
بوبین نیروی مغناطیسی ایجاد میکند.
این نیرو اسپول را جابهجا میکند.
با جابهجایی اسپول، سطح بازشدگی اوریفیسهای داخلی تغییر کرده و در نتیجه دبی یا فشار کنترل میشود.
رابطه موقعیت اسپول و دبی
در یک شیر کنترل جهت پروپورشنال، با حرکت اسپول سطح عبور روغن تغییر میکند.
به طور ساده دبی عبوری از یک اوریفیس را میتوان با رابطه زیر توصیف کرد:
Q = Cd × A × √(2ΔP / ρ)
که در آن:
Q = دبی
Cd = ضریب تخلیه
A = سطح مؤثر عبور
ΔP = اختلاف فشار روی لبه کنترل
ρ = چگالی سیال
است.
در شیر پروپورشنال، حرکت اسپول باعث تغییر A میشود.
بنابراین حتی اگر فرمان الکتریکی و موقعیت اسپول رابطه مناسبی داشته باشند، دبی فقط تابع فرمان نیست و به اختلاف فشار روی شیر نیز وابسته است.
این نکته از مهمترین اصول طراحی مدارهای پروپورشنال است.
سلونوئید پروپورشنال (Proportional Solenoid)
سلونوئید پروپورشنال با سلونوئید معمولی ON/OFF تفاوت دارد.
این سلونوئید برای ایجاد نیروی تقریباً قابل کنترل متناسب با جریان الکتریکی طراحی شده است.
در محدوده کاری مناسب:
افزایش جریان بوبین → افزایش نیروی مغناطیسی → افزایش جابهجایی اسپول
میشود.
کنترل صحیح جریان بوبین به همین دلیل بسیار مهمتر از صرفاً اعمال یک ولتاژ ثابت است.
چرا درایور الکترونیکی لازم است؟
شیر پروپورشنال معمولاً نباید مستقیماً به یک منبع برق ساده متصل شود.
درایور یا Amplifier وظایفی مانند:
- تنظیم جریان بوبین
- ایجاد Ramp
- کنترل Dither
- محدود کردن جریان
- پردازش فرمان ورودی
را انجام میدهد.
در شیرهای جدید، این الکترونیک ممکن است داخل خود شیر نصب شده باشد که به آن:
On-Board Electronics – OBE
گفته میشود.
Bosch Rexroth در خانواده 4WRPEH از فیدبک موقعیت اسپول همراه با OBE استفاده میکند.
مفهوم Dither در شیر پروپورشنال
یکی از اصطلاحات مهم در شیرهای پروپورشنال، Dither است.
Dither یک نوسان الکتریکی کوچک و کنترلشده است که روی جریان بوبین اعمال میشود.
هدف آن:
- کاهش اصطکاک ایستایی
- جلوگیری از چسبیدن اسپول
- کاهش Hysteresis
- بهبود پاسخ در فرمانهای کوچک
است.
فرکانس و دامنه Dither باید با مشخصات همان شیر و درایور هماهنگ باشد.
زیاد بودن Dither میتواند باعث:
- لرزش
- گرم شدن بوبین
- افزایش ناپایداری
شود.
مفهوم Deadband در شیر پروپورشنال
Deadband محدودهای از فرمان ورودی است که در آن تغییر فرمان هنوز باعث ایجاد جریان قابل توجه از شیر نمیشود.
برای مثال ممکن است در نزدیکی صفر، به دلیل:
- همپوشانی لبههای اسپول
- اصطکاک
- نیروی فنر
مقداری فرمان لازم باشد تا جریان شروع شود.
Deadband زیاد باعث کاهش دقت کنترل در سرعتهای پایین میشود.
مفهوم Hysteresis
هیسترزیس اختلاف رفتار شیر هنگام افزایش و کاهش فرمان است.
مثلاً:
برای یک جریان فرمان مشخص، موقعیت اسپول هنگام افزایش فرمان ممکن است کمی با موقعیت آن هنگام کاهش فرمان متفاوت باشد.
علل:
- اصطکاک
- مغناطیس باقیمانده
- تلرانس مکانیکی
هستند.
هرچه Hysteresis کمتر باشد، کنترل دقیقتر است.
انواع اصلی شیرهای پروپورشنال هیدرولیک
شیرهای پروپورشنال را بر اساس متغیر کنترلشونده میتوان به چند گروه اصلی تقسیم کرد:
- شیر کنترل جهت پروپورشنال
- شیر کنترل فشار پروپورشنال
- شیر کنترل دبی پروپورشنال
- شیرهای سرووپروپورشنال
- شیرهای موبایل Load-Sensing پروپورشنال
شیر کنترل جهت پروپورشنال (Proportional Directional Valve)
این نوع شیر هم جهت جریان و هم مقدار جریان را کنترل میکند.
معمولاً دارای چهار پورت اصلی است:
P = فشار
T = مخزن
A و B = عملگر
با حرکت اسپول در یک جهت:
P → A
B → T
باز میشود.
با حرکت اسپول در جهت دیگر:
P → B
A → T
ایجاد میشود.
اما برخلاف شیر 4/3 معمولی، سطح بازشدگی مسیر متناسب با فرمان تغییر میکند.
بنابراین میتوان:
- جهت جک را تغییر داد.
- سرعت جک را کنترل کرد.
- شتاب و کاهش سرعت ایجاد کرد.
Parker خانواده D1FP/D3FP را به عنوان شیرهای کنترل جهت پروپورشنال Direct Operated ارائه میکند؛ این خانواده برای کنترل دقیق محور هیدرولیک، سرعت و نیرو طراحی شده است.
شیر پروپورشنال Direct Operated
در شیر Direct Operated، سلونوئید مستقیماً اسپول اصلی را حرکت میدهد.
مزایا:
- پاسخ سریع
- ساختار نسبتاً ساده
- مناسب سایزهای کوچک و متوسط
- کنترل مناسب در دبیهای محدودتر
Parker سری D1FP در خانواده Direct Operated قرار میگیرد و در سایزهایی مانند NG06/CETOP 03 عرضه میشود.
شیر پروپورشنال Pilot Operated
در دبیهای بالا، نیروی لازم برای حرکت اسپول اصلی زیاد میشود.
در این شرایط از یک مرحله پایلوت استفاده میشود.
ساختار:
شیر پروپورشنال کوچک → کنترل فشار پایلوت → حرکت اسپول اصلی
مزایا:
- دبی بالاتر
- امکان استفاده در سایزهای بزرگتر
- کاهش نیروی مورد نیاز عملگر الکتریکی
Parker در خانواده D*1FP برای سایزهای بزرگتر از ساختار پایلوتی با کنترل دقیق اسپول اصلی استفاده میکند.
شیر پروپورشنال با فیدبک موقعیت اسپول
در شیرهای سادهتر، کنترل به صورت Open Loop انجام میشود.
یعنی:
فرمان داده میشود، اما موقعیت واقعی اسپول مستقیماً اندازهگیری نمیشود.
در مدلهای دقیقتر یک سنسور مانند:
LVDT – Linear Variable Differential Transformer
موقعیت واقعی اسپول را اندازهگیری میکند.
سیستم الکترونیکی اختلاف بین:
- فرمان مطلوب
- موقعیت واقعی اسپول
را محاسبه و اصلاح میکند.
این ساختار دقت و تکرارپذیری را به شکل قابل توجهی افزایش میدهد.
Bosch Rexroth سری 4WRPEH نمونهای از شیرهای دارای فیدبک الکتریکی موقعیت اسپول و الکترونیک مجتمع است.
شیر کنترل فشار پروپورشنال (Proportional Pressure Valve)
این شیر اجازه میدهد فشار مدار توسط سیگنال الکتریکی تنظیم شود.
انواع مهم آن:
- Proportional Pressure Relief Valve
- Proportional Pressure Reducing Valve
هستند.
برای مثال، PLC میتواند متناسب با مرحله کاری دستگاه فشار را از:
50 bar
به:
120 bar
و سپس:
200 bar
تغییر دهد.
بدون نیاز به تنظیم دستی پیچ شیر.
کاربرد شیر فشار پروپورشنال
کاربردهای مهم:
- پرسهای هیدرولیک
- ماشین تزریق پلاستیک
- سیستمهای کلمپ
- ماشینآلات تست
- کنترل نیروی جک
Atos نیز خانواده مستقلی از شیرهای Proportional Pressure Valves، High Performance Pressure Valves و تجهیزات کنترل الکترونیکی مرتبط ارائه میکند.
شیر کنترل دبی پروپورشنال (Proportional Flow Control Valve)
در این شیر مقدار دبی متناسب با فرمان الکتریکی تنظیم میشود.
هدف اصلی:
کنترل سرعت عملگر
است.
کاربرد:
- کنترل سرعت جک
- کنترل دور هیدروموتور
- سیستمهای انتقال دقیق
تفاوت شیر پروپورشنال کنترل دبی و کنترل جهت
شیر Flow Control عمدتاً مقدار جریان را کنترل میکند.
اما شیر Directional Proportional علاوه بر مقدار جریان، جهت آن را نیز تعیین میکند.
بنابراین در بسیاری از محورهای هیدرولیکی، یک شیر کنترل جهت پروپورشنال میتواند به تنهایی هم:
- جهت
- سرعت
را کنترل کند.
شیر سرووپروپورشنال (Servo-Proportional Valve)
بین شیر پروپورشنال معمولی و Servo Valve کلاسیک، خانوادهای از شیرهای بسیار سریع و دقیق وجود دارند که معمولاً Servo-Proportional نامیده میشوند.
این شیرها معمولاً دارای:
- فیدبک موقعیت اسپول
- الکترونیک مجتمع
- دینامیک بالا
- هیسترزیس پایین
هستند.
Parker سری D1FP را با محرک VCD برای کاربردهای با دقت بالا در کنترل محور هیدرولیک معرفی میکند، و خانوادههای بزرگتر D*1FP نیز برای دستیابی به عملکرد نزدیک به سروو طراحی شدهاند.
تفاوت شیر پروپورشنال و سروو ولو
| ویژگی | شیر پروپورشنال | سروو ولو |
|---|---|---|
| دقت | بالا | بسیار بالا |
| پاسخ دینامیکی | خوب تا بسیار بالا | بسیار بالا |
| حساسیت به آلودگی | بالا | بسیار بالا |
| هزینه | کمتر | بیشتر |
| کاربرد | اکثر ماشینآلات صنعتی | کنترلهای فوقدقیق |
| نگهداری | سادهتر | حساستر |
امروزه مرز بین شیرهای Servo-Proportional با Servo Valve کلاسیک تا حدی کمرنگ شده است، زیرا شیرهای پروپورشنال High Response میتوانند عملکرد بسیار دقیقی ارائه دهند.
فرمان الکتریکی شیر پروپورشنال
فرمان ممکن است به صورتهای مختلف باشد، از جمله:
- ±10 V
- 0 تا 10 V
- 4 تا 20 mA
- سیگنال دیجیتال یا Fieldbus در مدلهای جدید
نوع فرمان باید دقیقاً از دیتاشیت همان شیر بررسی شود.
برای مثال برخی نسخههای Rexroth 4WRPEH دارای رابط فرمان ±10 V هستند.
چرا سیگنال ±10 ولت کاربرد زیادی دارد؟
در یک شیر کنترل جهت، صفر میتواند نشاندهنده موقعیت وسط باشد.
مثلاً:
+10 V → حداکثر جریان در جهت A
0 V → مرکز
−10 V → حداکثر جریان در جهت B
بنابراین علامت سیگنال میتواند جهت و مقدار آن میزان بازشدگی را کنترل کند.
کنترل Ramp در شیر پروپورشنال
اگر فرمان از صفر ناگهان به 100 درصد برسد، جک میتواند با شتاب شدید حرکت کند.
Ramp باعث میشود فرمان به تدریج تغییر کند.
مثلاً:
0 → 100 درصد طی 2 ثانیه
مزایا:
- کاهش شوک هیدرولیکی
- حرکت نرمتر
- کاهش تنش مکانیکی
- حفاظت از بار
کنترل حلقه باز و حلقه بسته
در سیستم Open Loop:
PLC → شیر → عملگر
فرمان داده میشود ولی خروجی واقعی مستقیماً برای اصلاح فرمان اندازهگیری نمیشود.
در سیستم Closed Loop:
PLC/Controller → شیر → جک → سنسور → کنترلر
وجود دارد.
سنسور میتواند:
- موقعیت
- فشار
- سرعت
- نیرو
را اندازهگیری کند.
این ساختار امکان کنترل بسیار دقیقتری ایجاد میکند.
شیر پروپورشنال در کنترل موقعیت جک
برای کنترل موقعیت دقیق میتوان از:
- شیر جهت پروپورشنال
- سنسور موقعیت خطی
- کنترلر PID
استفاده کرد.
کنترلر اختلاف بین موقعیت مطلوب و واقعی را محاسبه کرده و فرمان مناسب به شیر میدهد.
Parker استفاده از D1FP را برای کنترل موقعیت محور هیدرولیک، علاوه بر کنترل نیرو و سرعت، ذکر میکند.
شیر پروپورشنال در کنترل سرعت
رابطه اصلی:
v = Q / A
است.
بنابراین با کنترل Q توسط شیر، میتوان سرعت جک را تغییر داد.
اما برای دستیابی به سرعت پایدار باید اثر تغییر فشار بار نیز در نظر گرفته شود.
شیر پروپورشنال در کنترل نیرو
نیروی جک از رابطه:
F = P × A
تبعیت میکند.
با استفاده از شیر فشار پروپورشنال و سنسور فشار میتوان نیروی اعمالی جک را به صورت کنترلشده تغییر داد.
این کاربرد در:
- پرس
- تست مواد
- سیستمهای مونتاژ
اهمیت زیادی دارد.
شیرهای پروپورشنال موبایل و Load Sensing
در ماشینآلات موبایل، طراحی متفاوتی از شیرهای پروپورشنال استفاده میشود.
برای مثال خانواده PVG 32 Danfoss یک پلتفرم شیر پروپورشنال سکشنال است که میتواند با کنترل الکتریکی و سیستم Load Sensing پیکربندی شود.
این نوع سیستمها در:
- جرثقیل
- ماشینآلات کشاورزی
- تجهیزات راهسازی
- ماشینآلات عمرانی
کاربرد زیادی دارند.
پارامترهای مهم در انتخاب شیر پروپورشنال
انتخاب شیر فقط بر اساس سایز NG یا دبی اسمی صحیح نیست.
باید حداقل موارد زیر بررسی شوند:
- حداکثر فشار P، A، B و T
- دبی نامی
- افت فشار مبنای دبی نامی
- منحنی Q–ΔP
- نوع اسپول
- Overlap
- Hysteresis
- Response Time
- نوع فیدبک
- سیگنال فرمان
- تغذیه الکتریکی
- کیفیت مورد نیاز روغن
مفهوم Nominal Flow
یکی از مهمترین نکات کاتالوگ این است که دبی نامی شیر برای یک اختلاف فشار مشخص تعریف میشود.
بنابراین مقایسه دو شیر صرفاً با عدد L/min بدون توجه به ΔP صحیح نیست.
Parker در مستندات خود حتی مثال محاسبه تغییر دبی شیر D31FP در اختلاف فشارهای مختلف را ارائه میکند.
قانون تقریبی تغییر دبی با اختلاف فشار
برای هندسه مشابه اوریفیس:
Q₂ = Q₁ × √(ΔP₂ / ΔP₁)
بنابراین اگر شیر در 10 bar اختلاف فشار دبی نامی مشخصی داشته باشد، با افزایش اختلاف فشار، دبی قابل عبور افزایش پیدا میکند.
البته محدوده مجاز فشار و سرعت جریان سازنده باید رعایت شود.
اهمیت نوع اسپول در شیر پروپورشنال
اسپولهای مختلف دارای هندسههای متفاوت هستند.
تفاوت در:
- نسبت P→A و P→B
- مسیرهای برگشت
- Overlap
- دبی نامتقارن
میتواند رفتار سیستم را کاملاً تغییر دهد.
برای مثال در جک تکمیل، سطح مؤثر سمت پیستون و سمت راد برابر نیست.
در نتیجه ممکن است برای دستیابی به سرعت رفت و برگشت مشابه، نیاز به اسپولی با نسبتهای دبی متفاوت باشد.
اثر Back Pressure در مسیر T
فشار بالای خط برگشت میتواند روی:
- دبی واقعی شیر
- نیروی جک
- عملکرد پایلوت
- دقت کنترل
اثر بگذارد.
بنابراین حداکثر فشار مجاز پورت T در دیتاشیت باید بررسی شود.
اهمیت فیلتراسیون روغن
شیرهای پروپورشنال دارای لقیها و لبههای کنترلی دقیق هستند.
آلودگی میتواند باعث:
- گیر کردن اسپول
- افزایش Hysteresis
- تغییر نقطه صفر
- کاهش پاسخ
- سایش لبهها
شود.
هر سازنده برای خانواده شیر خود کلاس پاکیزگی مناسب تعریف میکند؛ بنابراین عدد ISO 4406 باید از دیتاشیت همان مدل گرفته شود، نه اینکه یک کلاس ثابت برای تمام شیرهای پروپورشنال فرض شود.
خرابیهای رایج شیر پروپورشنال
مشکلات رایج شامل:
- حرکت نکردن اسپول
- حرکت نامتقارن
- Drift نقطه صفر
- نوسان عملگر
- کاهش دبی
- خطای الکترونیکی
- خرابی LVDT
- سوختن یا گرم شدن بوبین
است.
جک با فرمان صفر همچنان حرکت میکند
دلایل احتمالی:
- Zero Offset شیر
- آلودگی اسپول
- نشتی داخلی
- فرمان الکتریکی غیرصفر
- خطای سنسور موقعیت
است.
اول باید فرمان واقعی ورودی شیر اندازهگیری شود و سپس Zero Position بررسی شود.
حرکت جک پرشی است
دلایل ممکن:
- Dither نامناسب
- اصطکاک مکانیکی
- هوای داخل روغن
- کنترل PID نامناسب
- سایز بزرگ شیر نسبت به دبی مورد نیاز
است.
Oversizing شیر پروپورشنال یکی از اشتباهات مهم طراحی است، زیرا بخش زیادی از کنترل در ناحیه بسیار کوچک جابهجایی اسپول انجام میشود و Resolution مؤثر سیستم کاهش مییابد.
گرم شدن شیر پروپورشنال
گرم شدن بوبین تا حد مشخص طبیعی است، اما افزایش دمای غیرعادی میتواند ناشی از:
- جریان بیش از حد بوبین
- تغذیه نادرست
- دمای محیط بالا
- خرابی الکترونیک
- کارکرد خارج از مشخصات
باشد.
برخی شیرهای جدید حتی دارای پایش دمای داخلی الکترونیک هستند.
روش تست اصولی شیر پروپورشنال
برای تست حرفهای باید چند پارامتر همزمان اندازهگیری شوند:
- فرمان ورودی
- جریان بوبین
- موقعیت اسپول
- فشار ورودی
- فشار A و B
- دبی خروجی
با این روش میتوان تشخیص داد مشکل مربوط به:
- الکترونیک
- شیر
- مدار هیدرولیک
- عملگر
است.
کاربرد شیر پروپورشنال در پرس هیدرولیک
در پرسهای مدرن از شیرهای پروپورشنال برای:
- کنترل سرعت نزدیک شدن
- کاهش سرعت قبل از تماس
- افزایش تدریجی فشار
- کنترل نیروی پرس
- برگشت نرم
استفاده میشود.
این روش نسبت به کنترل ON/OFF باعث کاهش ضربه و افزایش کیفیت فرآیند میشود.
کاربرد در ماشین تزریق پلاستیک
کنترل دقیق:
- سرعت تزریق
- فشار تزریق
- حرکت قالب
- Back Pressure
نیازمند کنترل هیدرولیکی قابل تنظیم است.
به همین دلیل شیرهای پروپورشنال در نسلهای مختلف ماشینهای تزریق کاربرد گستردهای داشتهاند.
کاربرد در تجهیزات تست و آزمایشگاه
در Test Bench میتوان با شیر پروپورشنال:
- فشار را برنامهریزی کرد.
- دبی را تغییر داد.
- سیکل بار ایجاد کرد.
- نیروی جک را کنترل کرد.
این ویژگی برای تست:
- جک
- شیلنگ
- قطعات مکانیکی
- سیستمهای سازهای
بسیار کاربردی است.
انتخاب شیر پروپورشنال یا شیر ON/OFF؟
شیر ON/OFF زمانی مناسبتر است که:
- فقط رفت و برگشت نیاز باشد.
- سرعت ثابت کافی باشد.
- هزینه مهم باشد.
شیر پروپورشنال زمانی ارزشمند است که:
- سرعت متغیر باشد.
- حرکت نرم لازم باشد.
- فشار باید برنامهپذیر باشد.
- کنترل PLC نیاز باشد.
- چند مرحله کاری وجود داشته باشد.
انتخاب شیر پروپورشنال یا سروو ولو؟
اگر کاربرد نیازمند:
- پاسخ فرکانسی بسیار بالا
- کنترل فوقدقیق
- دینامیک بسیار سریع
باشد، Servo Valve یا Servo-Proportional High Response ممکن است لازم باشد.
اما برای بسیاری از ماشینآلات صنعتی، یک شیر پروپورشنال دارای فیدبک اسپول میتواند دقت کافی را با هزینه و حساسیت کمتر فراهم کند.
جمعبندی مهندسی شیر پروپورشنال هیدرولیک
شیر پروپورشنال یک شیر «برقی قویتر» نیست، بلکه یک المان الکتروهیدرولیکی پیوسته است که امکان تبدیل فرمان الکتریکی به کنترل قابل تنظیم فشار، دبی یا جهت جریان را فراهم میکند.
مهمترین خانوادههای آن شامل:
- Proportional Directional Valve
- Proportional Pressure Valve
- Proportional Flow Valve
- Servo-Proportional Valve
هستند.
در طراحی صحیح باید علاوه بر فشار و دبی، پارامترهای دینامیکی مانند:
- Hysteresis
- Deadband
- Response Time
- Spool Feedback
- نوع فرمان الکتریکی
- ΔP روی شیر
بررسی شوند.
کاتالوگهای Bosch Rexroth 4WRPEH، Parker D1FP/D3FP، محصولات Proportional Atos و پلتفرم PVG Danfoss نشان میدهند که در شیرهای مدرن، الکترونیک مجتمع، فیدبک موقعیت و کنترل دقیق اسپول به بخش مهمی از طراحی تبدیل شدهاند.
برای دستیابی به عملکرد واقعی مورد انتظار نیز انتخاب صحیح سایز شیر، طراحی درست مدار، فیلتراسیون مناسب روغن، تنظیم درایور و تیونینگ کنترلر به اندازه کیفیت خود شیر اهمیت دارد.