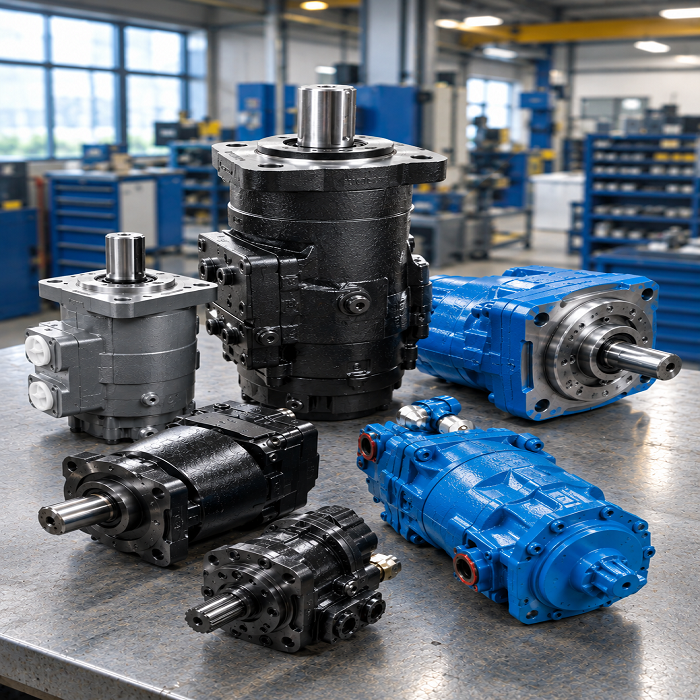
انواع هیدروموتور؛ بررسی فنی، عملکرد و معیارهای انتخاب موتور هیدرولیکی
هیدروموتور یا موتور هیدرولیکی یکی از مهمترین عملگرهای دورانی در سیستمهای هیدرولیک است که انرژی هیدرولیکی سیال تحت فشار را به انرژی مکانیکی دورانی تبدیل میکند. در یک سیستم هیدرولیک، پمپ انرژی مکانیکی را به جریان روغن تحت فشار تبدیل میکند و هیدروموتور در سمت مصرفکننده، این انرژی را مجدداً به گشتاور و حرکت دورانی تبدیل میکند.
هیدروموتورها در تجهیزاتی مانند وینچها، نوار نقالهها، میکسرها، ماشینآلات راهسازی، تجهیزات حفاری، سیستمهای انتقال قدرت هیدرواستاتیک و ماشینآلات صنعتی کاربرد گستردهای دارند.
انتخاب صحیح هیدروموتور تنها بر اساس توان یا ابعاد آن انجام نمیشود. پارامترهایی مانند گشتاور موردنیاز، سرعت دوران، فشار کاری، دبی روغن، حجم جابجایی، راندمان، گشتاور راهاندازی، نوع سیکل کاری و شرایط آلودگی روغن باید همزمان بررسی شوند.
هیدروموتور چگونه کار میکند؟
روغن تحت فشار وارد پورت ورودی هیدروموتور میشود. فشار سیال بر اجزای داخلی موتور مانند چرخدنده، پره یا پیستون نیرو وارد کرده و باعث ایجاد گشتاور روی شفت خروجی میشود.
پس از انتقال انرژی، روغن از پورت خروجی خارج شده و معمولاً به مخزن یا مدار بسته هیدرولیک بازمیگردد.
دو پارامتر اساسی در عملکرد هیدروموتور عبارتاند از:
فشار → تعیینکننده اصلی گشتاور
دبی → تعیینکننده اصلی سرعت دوران
بنابراین افزایش دبی معمولاً سرعت هیدروموتور را افزایش میدهد، در حالی که افزایش اختلاف فشار در دو سمت موتور، ظرفیت تولید گشتاور را افزایش میدهد.
حجم جابجایی هیدروموتور چیست؟
یکی از مهمترین مشخصات هر هیدروموتور، Displacement یا حجم جابجایی است که معمولاً با واحد cm³/rev یا cc/rev بیان میشود.
برای مثال، هیدروموتور 200 cc/rev از نظر تئوری برای یک دور کامل شفت به حدود 200 سانتیمتر مکعب روغن نیاز دارد.
در شرایط یکسان:
جابجایی بیشتر → گشتاور بیشتر و دور کمتر
جابجایی کمتر → گشتاور کمتر و دور بیشتر
این رابطه یکی از مهمترین اصول در انتخاب هیدروموتور است.
رابطه دبی و سرعت هیدروموتور
سرعت تئوری هیدروموتور را میتوان تقریباً از رابطه زیر محاسبه کرد:
n = (1000 × Q) / Vg
که در آن:
n = سرعت موتور بر حسب rpm
Q = دبی ورودی بر حسب L/min
Vg = حجم جابجایی موتور بر حسب cm³/rev
در محاسبات واقعی باید راندمان حجمی موتور نیز لحاظ شود، زیرا مقداری نشتی داخلی وجود دارد.
برای مثال، اگر دبی ورودی 40 لیتر بر دقیقه و حجم موتور 200 cc/rev باشد، سرعت تئوری تقریباً برابر است با:
n = 200 rpm
اگر با همان دبی، موتور 400 cc/rev انتخاب شود، سرعت تئوری به حدود 100 rpm کاهش مییابد.
رابطه فشار و گشتاور هیدروموتور
گشتاور تئوری هیدروموتور از اختلاف فشار بین ورودی و خروجی و حجم جابجایی موتور حاصل میشود.
برای واحدهای متداول هیدرولیک میتوان نوشت:
T ≈ (ΔP × Vg) / 62.8
که در آن:
T = گشتاور بر حسب N.m
ΔP = اختلاف فشار دو سمت موتور بر حسب bar
Vg = حجم جابجایی بر حسب cm³/rev
در شرایط واقعی باید راندمان مکانیکی نیز در این محاسبه لحاظ شود. بنابراین گشتاور واقعی از مقدار تئوری کمتر خواهد بود.
انواع هیدروموتور از نظر ساختمان داخلی
هیدروموتورها را میتوان بر اساس مکانیزم داخلی به چند خانواده اصلی تقسیم کرد:
هیدروموتور دندهای (Gear Motor)
هیدروموتور پرهای (Vane Motor)
هیدروموتور اوربیتالی (Gerotor / Geroller)
هیدروموتور پیستونی محوری (Axial Piston)
هیدروموتور پیستونی شعاعی (Radial Piston)
هر یک از این موتورها برای محدوده خاصی از سرعت، فشار و گشتاور مناسب هستند.
هیدروموتور دندهای چیست؟
هیدروموتور دندهای از نظر ساختمان یکی از سادهترین انواع موتورهای هیدرولیکی است. در نوع دنده خارجی، دو چرخدنده داخل پوسته قرار گرفتهاند و روغن تحت فشار با اعمال نیرو به دندانهها باعث چرخش مجموعه و شفت خروجی میشود.
مزایای اصلی این نوع هیدروموتور عبارتاند از:
ساختار ساده، ابعاد فشرده، قیمت اقتصادی، تعمیر و نگهداری نسبتاً آسان و قابلیت کار در سرعتهای نسبتاً بالا.
در مقابل، هیدروموتورهای دندهای معمولاً در مقایسه با موتورهای پیستونی راندمان پایینتری دارند و در کاربردهایی که حرکت بسیار نرم در دور پایین یا گشتاور بسیار بالا موردنیاز است، انتخاب اول نیستند.
این موتورها برای تجهیزاتی مانند فنها، تجهیزات جانبی، برخی نوار نقالهها و مکانیزمهای صنعتی با بار متوسط مناسب هستند. Bosch Rexroth نیز موتورهای دنده خارجی را بهعنوان گزینهای اقتصادی برای درایوهای دورانی معرفی میکند.
هیدروموتور پرهای چیست؟
در هیدروموتور پرهای، روتوری دارای تعدادی شیار در داخل یک رینگ قرار گرفته و پرهها در این شیارها حرکت میکنند.
فشار روغن بر سطوح پرهها نیرو وارد کرده و اختلاف نیرو در اطراف روتور باعث ایجاد گشتاور میشود.
از ویژگیهای مهم موتورهای پرهای میتوان به حرکت نسبتاً نرم، صدای کمتر نسبت به برخی موتورهای دندهای و عملکرد مناسب در محدوده سرعت متوسط اشاره کرد.
یکی از نقاط حساس این موتورها کیفیت و تمیزی روغن است. آلودگی میتواند باعث سایش پرهها و سطوح داخلی شده و راندمان موتور را کاهش دهد.
هیدروموتور اوربیتالی چیست؟
هیدروموتورهای اوربیتالی که معمولاً با نامهای Gerotor و Geroller شناخته میشوند، از رایجترین هیدروموتورها برای کاربردهای سرعت پایین و گشتاور بالا (LSHT) هستند.
در این موتورها یک روتور ستارهای داخل یک رینگ خارجی حرکت اوربیتالی انجام میدهد. ورود روغن به حفرههای تشکیلشده بین روتور و رینگ باعث ایجاد حرکت و انتقال گشتاور به شفت میشود.
ویژگیهای مهم این خانواده عبارتاند از:
گشتاور مناسب در دور پایین، ابعاد نسبتاً فشرده، حجم جابجایی بالا و امکان استفاده مستقیم در بسیاری از مکانیزمها بدون نیاز به کاهش دور بسیار زیاد.
این موتورها در نوار نقاله، ماشینآلات کشاورزی، سیستمهای حرکت چرخ، برسهای صنعتی، فیدرها و مکانیزمهای دور پایین کاربرد زیادی دارند.
تفاوت Gerotor و Geroller
اگرچه این دو اصطلاح گاهی بهجای یکدیگر استفاده میشوند، ساختمان آنها کاملاً یکسان نیست.
در سیستم Gerotor تماس میان روتور داخلی و رینگ خارجی عمدتاً از طریق پروفیل دندانهها صورت میگیرد.
در ساختار Geroller از رولرها در بخش خارجی مجموعه استفاده میشود که میتواند اصطکاک و سایش را کاهش داده و عملکرد موتور را برای برخی کاربردهای سنگینتر و گشتاور بالاتر بهبود دهد.
به همین دلیل هنگام انتخاب موتور اوربیتالی نباید صرفاً حجم جابجایی را مقایسه کرد؛ طراحی داخلی موتور نیز اهمیت دارد.
هیدروموتور پیستونی چیست؟
هیدروموتورهای پیستونی برای سیستمهایی استفاده میشوند که فشار بالا، راندمان بالا، توان زیاد یا کنترل دقیقتر حرکت اهمیت دارد.
در این موتورها فشار روغن به پیستونها اعمال میشود و نیروی خطی ایجادشده توسط یک مکانیزم مکانیکی به حرکت دورانی شفت تبدیل میشود.
دو گروه مهم این خانواده عبارتاند از:
Axial Piston Motor
و
Radial Piston Motor
موتورهای پیستونی همچنین میتوانند با حجم جابجایی ثابت یا متغیر ساخته شوند.
هیدروموتور پیستونی محوری
در Axial Piston Motor محور پیستونها تقریباً موازی محور شفت موتور قرار دارد.
دو طراحی شناختهشده در این گروه عبارتاند از:
Swash Plate – صفحه زاویهدار
Bent Axis – محور شکسته
این موتورها قابلیت کار در فشارهای بالا و راندمان مناسب را دارند و در بسیاری از سیستمهای انتقال قدرت هیدرواستاتیک، ماشینآلات متحرک و تجهیزات صنعتی استفاده میشوند. Bosch Rexroth نیز موتورهای Axial Piston را برای کاربردهای فشار متوسط و بالا و بهصورت Fixed یا Variable Displacement عرضه میکند.
هیدروموتور Swash Plate
در این طراحی، پیستونها در یک بلوک سیلندر قرار دارند و حرکت رفتوبرگشتی آنها در ارتباط با یک صفحه زاویهدار به حرکت دورانی تبدیل میشود.
در مدلهای Variable Displacement با تغییر هندسه مکانیزم، حجم جابجایی موتور تغییر میکند.
این قابلیت اجازه میدهد محدوده سرعت و گشتاور موتور بدون تغییر مستقیم اندازه فیزیکی موتور کنترل شود و به همین دلیل در سیستمهای پیشرفته هیدرواستاتیک اهمیت زیادی دارد.
هیدروموتور Bent Axis
در موتورهای Bent Axis، محور مجموعه پیستونها نسبت به محور شفت خروجی دارای زاویه است.
این آرایش مکانیکی امکان انتقال نیرو با راندمان مناسب و کارکرد در شرایط فشار و سرعت بالا را فراهم میکند.
انتخاب بین Bent Axis و Swash Plate باید بر اساس دیتاشیت سازنده، محدوده دور، فشار، راندمان، شرایط نصب و سیکل کاری انجام شود.
هیدروموتور پیستونی شعاعی
در Radial Piston Motor پیستونها بهصورت شعاعی نسبت به محور دوران قرار گرفتهاند.
یکی از مهمترین مزایای این ساختمان، قابلیت ایجاد گشتاور بسیار زیاد در سرعتهای پایین است.
به همین دلیل موتورهای Radial Piston در کاربردهای سنگین LSHT اهمیت زیادی دارند و در بعضی سیستمها امکان اتصال مستقیم بار به موتور و حذف یا کوچکتر کردن گیربکس وجود دارد.
کاربردهای متداول شامل تجهیزات دریایی، وینچهای سنگین، خردکنها، تجهیزات معدن، درامهای صنعتی و سیستمهای دورانی سنگین است.
هیدروموتور دور بالا و دور پایین
از دید کاربردی میتوان هیدروموتورها را به دو گروه کلی تقسیم کرد:
HSLT – High Speed Low Torque
سرعت بالا و گشتاور نسبتاً پایین
و
LSHT – Low Speed High Torque
سرعت پایین و گشتاور بالا.
موتورهای دندهای معمولاً بیشتر در سمت HSLT قرار میگیرند، در حالی که موتورهای اوربیتالی و بهخصوص برخی موتورهای Radial Piston برای کاربردهای LSHT مناسب هستند.
مزیت مهم یک موتور LSHT این است که در بعضی کاربردها میتوان بار را مستقیماً به موتور متصل کرد و نیاز به گیربکس کاهش دور را کاهش داد.
هیدروموتور دبی ثابت و دبی متغیر
اصطلاح دقیقتر در اینجا Fixed Displacement و Variable Displacement است.
در موتور Fixed Displacement، حجم جابجایی هندسی در هر دور ثابت است؛ بنابراین کنترل سرعت عمدتاً از طریق تغییر دبی ورودی انجام میشود.
در موتور Variable Displacement میتوان حجم جابجایی موتور را تغییر داد.
بهطور کلی:
جابجایی بیشتر → گشتاور بیشتر و سرعت کمتر
جابجایی کمتر → سرعت بیشتر و گشتاور کمتر در فشار یکسان
این قابلیت بهخصوص در انتقال قدرت هیدرواستاتیک اهمیت دارد.
راندمان حجمی و راندمان مکانیکی هیدروموتور
محاسبات تئوری بهتنهایی برای انتخاب هیدروموتور کافی نیستند.
راندمان حجمی (ηv) عمدتاً اثر نشتیهای داخلی را نشان میدهد.
هرچه نشتی داخلی افزایش یابد، بخشی از دبی بدون ایجاد حرکت مفید از داخل موتور عبور میکند.
راندمان مکانیکی (ηm) نیز بیانگر تلفات ناشی از اصطکاک اجزای داخلی، یاتاقانها، آببندها و مکانیزم انتقال نیرو است.
بنابراین برای انتخاب مهندسی، باید از نمودارهای واقعی Torque-Speed / Efficiency سازنده استفاده کرد، نه اینکه فقط محاسبات ایدهآل را مبنا قرار داد.
گشتاور راهاندازی هیدروموتور چرا مهم است؟
یکی از اشتباهات متداول، انتخاب موتور تنها بر اساس Running Torque است.
در بسیاری از ماشینآلات، موتور باید بار را از حالت سکون حرکت دهد. در این لحظه ممکن است گشتاور موردنیاز بیشتر از حالت کار عادی باشد.
بنابراین باید میان موارد زیر تفاوت قائل شد:
Breakaway Torque
Starting Torque
Running Torque
این موضوع در تجهیزاتی مانند وینچ، نوار نقاله بارگیریشده، میکسر و سیستم حرکت چرخ اهمیت زیادی دارد. ممکن است موتور در حالت حرکت توان کافی داشته باشد اما نتواند بار را از حالت سکون راهاندازی کند.
فشار برگشتی در هیدروموتور
در محاسبه گشتاور نباید فقط فشار خط ورودی را در نظر گرفت.
آنچه گشتاور ایجاد میکند اختلاف فشار واقعی بین ورودی و خروجی موتور است:
ΔP = Pin − Pout
بنابراین اگر فشار برگشتی در خط Return زیاد باشد، اختلاف فشار مؤثر موتور کاهش پیدا میکند.
همچنین در موتورهایی که دارای Case Drain هستند، محدودیت فشار خط درین باید دقیقاً مطابق دیتاشیت سازنده رعایت شود. فشار بیش از حد در پوسته میتواند به آببند شفت و اجزای داخلی آسیب وارد کند.
کاویتاسیون در هیدروموتور
کاویتاسیون زمانی رخ میدهد که فشار در بخشی از مسیر روغن به اندازهای کاهش پیدا کند که شرایط تشکیل حباب فراهم شود.
فروپاشی این حبابها میتواند به سطوح داخلی آسیب وارد کند.
این پدیده ممکن است در زمان تغییر سریع جهت حرکت، بارهای Overrunning، سرعت زیاد یا طراحی نامناسب مسیر برگشت مشاهده شود.
در برخی مدارهای هیدروموتور استفاده از Anti-Cavitation Check Valve یا مدار Make-up برای تأمین روغن موردنیاز ضروری است.
آلودگی روغن و عمر هیدروموتور
تلرانس کاری اجزای داخلی بعضی هیدروموتورها بسیار کم است. ذرات آلاینده میتوانند باعث سایش سطوح، افزایش نشتی داخلی، کاهش راندمان و در نهایت خرابی موتور شوند.
اهمیت فیلتراسیون در موتورهای پیستونی و سیستمهای دقیق بیشتر نیز میشود.
سطح تمیزی موردنیاز روغن باید بر اساس استاندارد و توصیه سازنده همان موتور تعیین شود؛ استفاده از یک عدد ثابت برای تمام انواع هیدروموتور صحیح نیست.
مقایسه انواع هیدروموتور
| نوع هیدروموتور | محدوده کاربرد کلی | گشتاور | سرعت | هزینه نسبی | ویژگی اصلی |
|---|---|---|---|---|---|
| دندهای | عمومی و اقتصادی | کم تا متوسط | بالا | پایین | ساده و مقاوم |
| پرهای | صنعتی | متوسط | متوسط | متوسط | حرکت نرم و صدای کمتر |
| اوربیتالی | LSHT | بالا | پایین | متوسط | گشتاور مناسب در دور پایین |
| پیستونی محوری | سیستمهای پرفشار | بالا | متوسط تا بالا | بالا | راندمان و توان بالا |
| پیستونی شعاعی | Heavy Duty | بسیار بالا | بسیار پایین | بالا | گشتاور بسیار زیاد |
چگونه هیدروموتور مناسب انتخاب کنیم؟
انتخاب هیدروموتور باید از نیاز بار شروع شود، نه از مدل موجود در بازار.
ابتدا باید مشخص شود ماشین چه مقدار گشتاور و سرعت نیاز دارد. سپس فشار و دبی موجود در سیستم بررسی شده و حجم جابجایی مناسب موتور محاسبه میشود. در مرحله بعد پارامترهایی مانند گشتاور استارت، فشار لحظهای، فشار برگشتی، حداکثر دور، راندمان، دمای روغن، ویسکوزیته، آلودگی، نوع شفت، فلنج، بار شعاعی و محوری روی شفت و سیکل کاری بررسی میشوند.
برای کاربردهای دارای گیربکس نیز نسبت تبدیل و راندمان گیربکس باید وارد محاسبات شود.
مثال ساده انتخاب هیدروموتور
فرض کنیم یک مکانیزم به حدود 400 N.m گشتاور نیاز دارد و اختلاف فشار قابل استفاده روی موتور 160 bar است.
اگر در مرحله اول راندمان را نادیده بگیریم:
Vg = (62.8 × T) / ΔP
در نتیجه:
Vg ≈ 157 cm³/rev
اما انتخاب یک موتور 160 cc صرفاً بر اساس این عدد صحیح نیست؛ زیرا گشتاور محاسبهشده تئوری است.
اگر راندمان مکانیکی موتور را برای مثال 90 درصد فرض کنیم، برای تأمین همان 400 N.m به حجم جابجایی بیشتری نیاز خواهیم داشت. مقدار دقیق راندمان باید از منحنی عملکرد سازنده در فشار و دور موردنظر استخراج شود.
این مثال نشان میدهد چرا انتخاب هیدروموتور فقط با یک فرمول انجام نمیشود.
اشتباهات رایج در انتخاب هیدروموتور
یکی از رایجترین اشتباهات، انتخاب موتور صرفاً بر اساس حجم جابجایی است.
دو موتور با حجم یکسان ممکن است از نظر حداکثر فشار، فشار پیوسته، گشتاور استارت، حداکثر دور، راندمان، فشار Case Drain، ظرفیت بار شعاعی شفت و عمر کاری تفاوت قابلتوجهی داشته باشند.
همچنین نباید فشار نامی پمپ را مستقیماً بهعنوان اختلاف فشار موتور در محاسبات وارد کرد. افت فشار شیرها و خطوط و همچنین فشار برگشتی مدار باید در نظر گرفته شود. منابع مهندسی انتخاب موتور نیز توصیه میکنند انتخاب از نیاز گشتاور و سرعت بار شروع و سپس با فشار، دبی و منحنی عملکرد موتور کنترل شود.
جمعبندی
هیدروموتورها عملگرهای دورانی سیستمهای هیدرولیک هستند و انتخاب صحیح آنها تأثیر مستقیمی بر راندمان، عمر و عملکرد ماشین دارد.
هیدروموتورهای دندهای برای کاربردهای ساده و اقتصادی، موتورهای پرهای برای حرکت نسبتاً نرم، موتورهای اوربیتالی برای سرعت پایین و گشتاور بالا، موتورهای پیستونی محوری برای سیستمهای پرفشار و پربازده و موتورهای پیستونی شعاعی برای کاربردهای بسیار سنگین و گشتاور بالا گزینههای مهمی محسوب میشوند.
در یک طراحی مهندسی، انتخاب نهایی باید بر اساس گشتاور، سرعت، دبی، اختلاف فشار، حجم جابجایی، راندمان، گشتاور راهاندازی، فشار برگشتی، شرایط روغن و Duty Cycle انجام شود و مشخصات نهایی حتماً با نمودارها و محدودیتهای دیتاشیت سازنده تطبیق داده شود.